


SB1231 6ES7231-4HD50-0XB0 模拟输入,4AI; 输入:4x AI 14位 ADC (+/-10V,+/-5V,+/-2.5V 或0-20mA/4-20mA)
运行系统介绍1.用于运动控制的组织块
S7-1200 G2 CPU 支持多种用于运动控制的组织块,这些组织块分为两类:
- 组织块被系统占用,设置了专有技术保护,用户不可修改,比如:MC_Servo 和MC_Interpolator;
- 开放给用户使用的,可以在里面编写程序,比如:MC_PreServo 和 MC_PostServo。
表4列出了 S7-1200 G2 CPU 支持的运动控制相关组织块。
表4 运动控制相关组织块
| 组织块 | 说明 | 优先级 |
| MC_PreServo [OB67](可选) | 在 MC_Servo之前调用,支持编写用户程序,通常对编码器反馈的位置信息处理或执行其他需要快速处理的用户程序。 | 与 MC_Servo 相同 |
| MC_Servo [OB91](专有技术保护) | 位置控制器的计算,系统占用,不支持编写用户程序 | 17 到 26 默认值为 25 |
| MC_PostServo [OB95](可选) | 在 MC_Servo之后立即调用,支持编写用户程序,通常对速度给定或控制字进行自定义处理,例如:对驱动速度给定加入补偿算法或对液压轴的比例阀给定做非线性补偿等。 | 与 MC_Servo 相同 |
| MC_PreInterpolator [OB68](可选) | 在 MC_Interpolator 之前立即调用,支持编写用户程序,在需要对运动控制指令进行 IPO同步处理时使用,例如:使用测量输入、输出凸轮和凸轮轨迹等运动控制命令进行 IPO 同步处理 | 与 MC_Interpolator 相同 |
| MC_Interpolator [OB92](专有技术保 护 | 评估运动控制指令、生成设定值和监控功能 ,系统占用,不支持编写用户程序。 | 16 到 25 默认值为 24 |
| MC_LookAhead [OB97](专有技术保 护) | 运动系统工艺对象的运动准备在此组织块中进行计算,系统占用,不支持编写用户程序。 | 15 到 16 默认值为 15 |
S7-1200 G2 CPU 根据按优先级顺序处理事件(优先级Zui高的Zui先进行处理)。对于优先级相同的事件,CPU按照“先到先得”的原则进行处理。由于运动控制属于需要优先快速处理的任务,通常运动控制组织块需要设置较高的优先级。
设置优先级时,确保先设置 MC_Servo 的优先级,默认设置为 25。MC_Interpolator 的优先级Zui少比MC_Servo 低 1 级,通常默认设置为 24。MC_LookAhead 的优先级必须高于循环中断的优先级,但必须低于MC_Interpolator 的优先级,默认优先级为 15。
2. 运动控制应用周期设置在组织块 MC_Servo的属性中可以设置运动控制的应用周期,该周期决定了位置环计算的时间间隔,系统响应越高,周期值需要设置的越小。
该时间对应于插补器和位置控制时钟:
1-3ms=高性能要求
4-8ms=中等性能要求
9-32ms=低性能要求
注:通常4ms为中等响应的典型值。
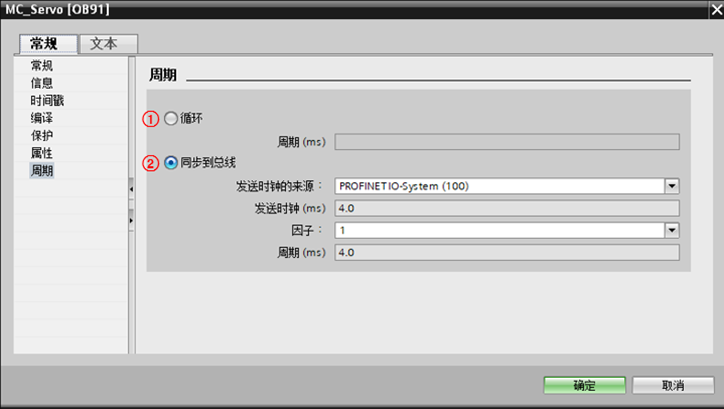
图5. 应用周期设置
如图 5 所示,周期设置分为两种:
1) 循环设定固定的周期,当与驱动装置采用 PROFINET RT通讯进行连接时采用该方式,此时运动控制的处理过程与总线时钟/发送时钟是异步的,该方式不能实现高动态响应的控制。
2) 同步到总线应用周期取决于发送时钟和设置的因子倍数。对于 S7-1200 G2 CPU 发送时钟的来源只能来自于 PROFINET IO 系统,即仅支持通过集成 PN 组态 PROFINET IRT的发送时钟。该方式可以实现高动态响应控制,是推荐的组态方式。当 CPU负荷偏高,且系统允许增大位置环的计算周期时,可以适当通过增大发送时钟或提高因子来增大应用周期,除此之外应尽量保持较小的发送时钟并设置因子为1,以实现高动态的响应控制。
对于 S7-1200 G2 CPU,支持的Zui小发送时钟为 1ms。
常规的用户程序在 Main [OB1] 程序中编写,其优先级为Zui低的 1。CPU 根据组织块的优先级顺序执行,如在执行某组织块 OB期间发生了更高优先级的事件时,将中断正在运行的 OB,以允许更高优先级的事件 OB运行,直至更gaoji别的事件执行完毕后,才会继续执行之前中断的 OB。如果执行可中断 OB 时发生多个事件,CPU将按照优先级顺序处理这些事件。
图6. 组织块的执行顺序
如图 6 所示,CPU 处理运动控制功能的过程如下:
运动控制 OB 和 Main 在应用周期
1 中相继进行处理。在位置 ① Main 主程序被高优先级的运动控制 OB 打断,开始读取运动控制相关的输入过程映像分区“PIP OBServo”,然后开始依次执行 MC_PreServo、MC_Servo、MC_PostServo三个运动控制组织块,这三个运动控制组织块优先级相同,且执行顺序是固定的。S1 为第一个应用周期中 MC_Servo 处理的任务。处理完MC_PostServo 之后,在 ② 的位置对输出过程映像分区“PIP OBServo”进行更新,刷新输出给定;
接下来按照优先级依次处理 MC_PreInterpolator 和 MC_Interpolator。这两个组织块的优先级相同,且先执行MC_PreInterpolator ,再执行 MC_Interpolator
。I1 为第一个应用周期中 MC_Interpolator 需要处理的任务。其处理时间取决于运动控制指令的评估以及在 CPU上为运动控制配置的所有工艺对象的监控和设定值生成所需的时间。
③ 表示 MC_LookAhead 处理的任务,当系统存在需要进行提前准备的运动学系统任务的时候,在 MC_Interpolator执行完毕后触发执行 MC_LookAhead。MC_LookAhead 执行时间不超过设定的Zui大周期负载(在 MC_LookAhead属性中设置,表示所占应用周期的百分比)。上图示例中,MC_LookAhead在第一个应用周期未执行完毕(中断),在第二个应用周期继续执行。
只有在处理完所有运动控制组织块后,继续处理 Main ④;在第二个应用周期处理 Main 程序的第 n 个循环 ④执行完毕,开始执行第 n+1 个循环 ⑤。
由此可以看出,OB1 执行过程中,被运动控制组织块频繁中断,并且时间被延长。因此,如果在轴数较多或者 PLC负荷较重的情况下,需要考虑:
1) 增加 OB1 的循环监视时间,以避免因循环超时而停机(在CPU“属性—>循环”中设置);
2) 降低通信负荷百分比(Zui低可达 15%);
3) 在 OB91 属性中增加循环因子系数或者延长运动控制的通信周期,可以有效地降低 CPU的负荷。
更新时间
- 钻石会员
- 第3年
- 统一社会信用代码
- 91310117MADP2FAE31
- 成立日期
- 2024年06月21日
主营产品
西门子PLC HMI 工业软件 电线电缆 变频器 伺服数控系统
经营范围
经营范围包括一般项目:技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广;通用设备修理;专用设备修理;电气设备修理;家用电器安装服务;普通机械设备安装服务;机械电气设备销售;电子专用设备销售;数控机床销售;机械设备销售;电线、电缆经营;电子元器件与机电组件设备销售;电工仪器仪表销售;电力电子元器件销售。
公司简介
上海工智达电气技术有限公司成立于2024年,公司下设技术部、销售部、维修部、物流部、等专职部门。公司为自动化控制以及电气传动领域产品销售、技术服务、技术培训以及项目咨询为一体的企业。致力成为行业内优秀的自动化技术服务商。 公司定位------做客户贴心的自动化专家,提供全系列,全方位,全周期的自动化产品和技术服务!——定位于自动化领域,突显于专业化水准 技术支持------公司拥有完整的技术队伍 (各类专业人员),经过10多年的西门子公...