


SB1223 6ES7223-7AF50-0XB0 数字量I/O,4DI/4DO 200 kHz; 输入:4x DI 5V DC,200 kHz; 输出:4x DQ 5V DC0.1A,Sinking/Sourcing 晶体管,200 kHz
S7-1200 G2 CPU的运动控制功能可通过工艺对象来实现。如图1所示,工艺对象在程序中代表了工艺控制功能的实体对象。

图1. 运动控制工艺对象
工艺对象功能及类型工艺对象包含了以下功能:
- 提供了工艺对象参数配置的用户界面,并以工艺数据块的方式进行存储。- 与用户编写的运动控制指令进行数据交互:- 工艺对象负责对所连接硬件进行控制与状态评估:S7-1200 G2支持的工艺对象种类如表1所示。通过组态工艺对象可以实现速度、定位、相对齿轮同步、凸轮同步、运动机构(笛卡尔门户)、测量输入、输出凸轮和凸轮轨迹等运动控制功能。
表1 S7-1200 G2 支持的工艺对象
| 工艺对象 | 对应的 TO |
| 速度轴 | TO_SpeedAxis |
| 定位轴 | TO_PositioningAxis |
| 同步轴 | TO_SynchronousAxis |
| 外部编码器 | TO_ExternalEncoder |
| 输出凸轮 | TO_OutputCam |
| 凸轮轨迹 | TO_CamTrack |
| 测量输入 | TO_MeasuringInput |
| 凸轮 | TO_Cam |
| 运动机构 | TO_Kinematics |
工艺对象采用了类继承的设计方式。这种设计方式使工艺数据的存储和工艺功能的划分在结构上更为清晰。图 2 是 S7-1200 G2工艺对象之间的类继承关系。

图2. 工艺对象的继承关系
以Zui左侧的分支为例,Zui下面的同步轴工艺对象继承了定位轴,速度轴以及基本轴类型 TO_Axis 的所有功能。
类继承体现在数据结构和功能两个方面。如图 3 所示。

图3. 工艺对象数据块数据结构
工艺轴类型在运动控制中,轴指的是机械系统中可独立控制移动或旋转的对象。每个轴对应一个自由度,而多个轴可以实现速度同步、位置同步,使负载沿规定的路径在空间运动等。
在S7-1200 G2 运动控制系统中, 轴需要组态为工艺对象 (TO)。如图 4 所示,根据工艺对象之间的派生关系,从TO_Axis 派生出以下四种轴类型的工艺对象:
- 速度轴工艺对象(TO_SpeedAxis):对轴进行速度控制,不需要考虑轴的位置时使用。
-定位轴工艺对象(TO_PositioningAxis):对轴进行闭环位置控制,具有速度轴的所有功能,并且可以将轴移动到程序指定的位置。
-同步轴工艺对象(TO_SynchronousAxis):同步轴建立在定位轴的基础之上,增加了同步运动的功能,即可以作为跟随轴与其它轴进行齿轮同步或者凸轮同步运动。
-外部编码器工艺对象(TO_ExternalEncoder):连接外部编码器,对位置进行检测。
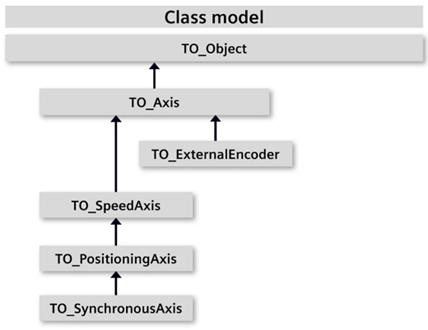
图4. 轴的派生关系
依据继承关系:
- 定位轴工艺对象包含了速度轴工艺对象的所有功能,并扩展了定位功能;
- 同步轴工艺对象包含了定位轴工艺对象的所有功能,并增加了主值设定,可以指定同步轴的引导轴功能。
同步轴工艺对象包含了速度轴和定位轴的所有功能,对应的工艺对象的组态参数也是Zui全的。
- 外部编码器工艺对象,仅连接了外部编码器,没有连接驱动装置,其组态参数Zui少。
运动资源在选型阶段,通常需要知道 CPU 能组态的定位轴的Zui大数量。这个参数指标可通过 CPU的Zui大运动控制资源数和Zui大扩展运动控制资源数来体现,S7-1200 G2 系列 CPU 的带轴数量参见表2。
表2 S7-1200 G2 带轴数量对比
| CPU 类型 | CPU 1212(F)C | CPU 1214(F)C | CPU 1216 | CPU 1217 |
| 位处理运算时间(ns) | 37 | 37 | 25 | 25 |
| 运动控制资源 | 800 | 800 | 3040 | 6080 |
| 扩展的运动控制资源 | 40 | 40 | 60 | 120 |
| Zui大定位轴数量 | 10 | 10 | 16① | 32② |
① Zui大速度轴、定位轴、同步轴数量均为 16
② Zui大速度轴、定位轴、同步轴数量均为 32
S7-1200 G2 系列 CPU 的运动控制功能可分两个性能等级:
CPU 1212(F)C 和 CPU 1214(F)C 属于全球产品,Zui大定位轴数量为 10;
CPU 1216 和 CPU 1217 属于中国产品,其Zui大速度轴、定位轴和同步轴数量均被限定为特定值。
根据轴资源数和工艺对象的种类及数量可计算出是否满足 CPU的组态限制要求。表3列出了不同类型工艺对象所占的资源数。
表3 工艺对象占用的资源数
| 工艺对象类型 | 运动控制资源 | 扩展运动控制资源 |
| TO_SpeedAxis | 40 | - |
| TO_PositioningAxis | 80 | - |
| TO_SynchronousAxis | 160 | - |
| TO ExternalEncoder | 80 | - |
| TO_OutputCam | 20 | - |
| TO_CamTrack | 160 | - |
| TO_MeasuringInput | 40 | - |
| TO_Cam | - | 2 |
| TO_Kinematics | - | 30 |
下面举例来说明资源数的计算方法。
例如:某项目包含 4 个定位轴,2 个同步轴,2 个测量输入,1个运动机构。分别计算所需的运动控制资源和扩展运动控制资源数量:
运动控制资源数 =4×80+2×160+2×40=720
扩展运动控制资源数 =1×30=30
所需的运动控制资源 720 小于 CPU 1214C 可支持的Zui大值 800,所需的扩展运动控制资源 30 小于 CPU 1214C可支持的Zui大值 40,所以从组态限制的层面,使用 CPU 1214C 可以组态出该项目的所有工艺对象,没有超出 CPU的组态限制。
注意:
CPU 1216 和 CPU 1217 Zui大轴数量不按照上述方法计算,而是限制为特定值。
比如对于 CPU 1217 能组态的Zui大定位轴数量是 32
虽然同步轴所占资源数是定位轴资源数的 2 倍,但其能组态的Zui大同步轴数量也是 32。
上面仅从组态限制的角度来衡量 CPU 的运动控制能力,除此之外,还需要考虑在特定应用周期下,运动控制所占 CPU 负荷为 35%时所带的Zui大定位轴数来衡量 CPU 的带轴能力,也叫典型轴轴数。比如对于 CPU 1214C,在应用周期为 4ms 时,典型轴数量为4。虽然 CPU 1214C 可以组态的Zui大定位轴数量为 10 个,但受到 CPU 运算能力的限制,当组态 10个定位轴时,运动控制功能所占的 CPU 利用率就会过高,CPU分配给其他程序任务的占比就会变小,导致其他任务的执行时间过长,不能满足控制要求。
所以在选型时需要同时考虑 CPU 工艺对象数量的组态限值和所能带的典型轴数量,通常典型轴数量更为重要。
更新时间
- 钻石会员
- 第3年
- 统一社会信用代码
- 91310117MADP2FAE31
- 成立日期
- 2024年06月21日
主营产品
西门子PLC HMI 工业软件 电线电缆 变频器 伺服数控系统
经营范围
经营范围包括一般项目:技术服务、技术开发、技术咨询、技术交流、技术转让、技术推广;通用设备修理;专用设备修理;电气设备修理;家用电器安装服务;普通机械设备安装服务;机械电气设备销售;电子专用设备销售;数控机床销售;机械设备销售;电线、电缆经营;电子元器件与机电组件设备销售;电工仪器仪表销售;电力电子元器件销售。
公司简介
上海工智达电气技术有限公司成立于2024年,公司下设技术部、销售部、维修部、物流部、等专职部门。公司为自动化控制以及电气传动领域产品销售、技术服务、技术培训以及项目咨询为一体的企业。致力成为行业内优秀的自动化技术服务商。 公司定位------做客户贴心的自动化专家,提供全系列,全方位,全周期的自动化产品和技术服务!——定位于自动化领域,突显于专业化水准 技术支持------公司拥有完整的技术队伍 (各类专业人员),经过10多年的西门子公...